
PM-Schrittmotoren mit Getriebe
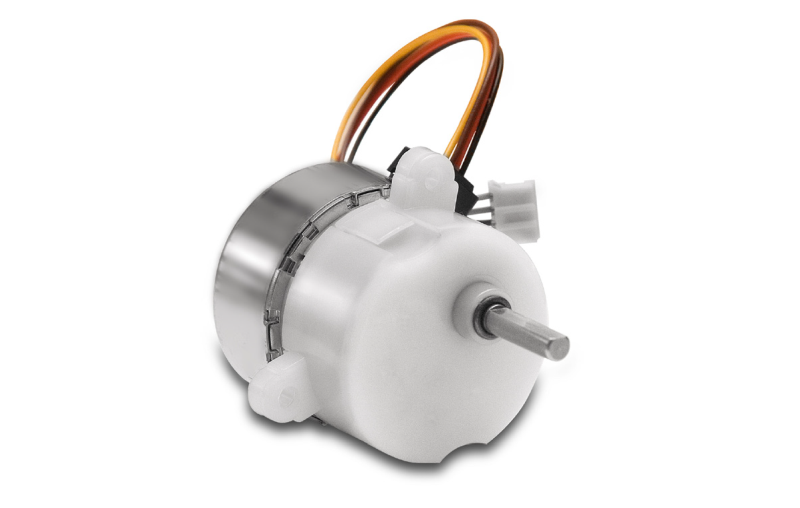
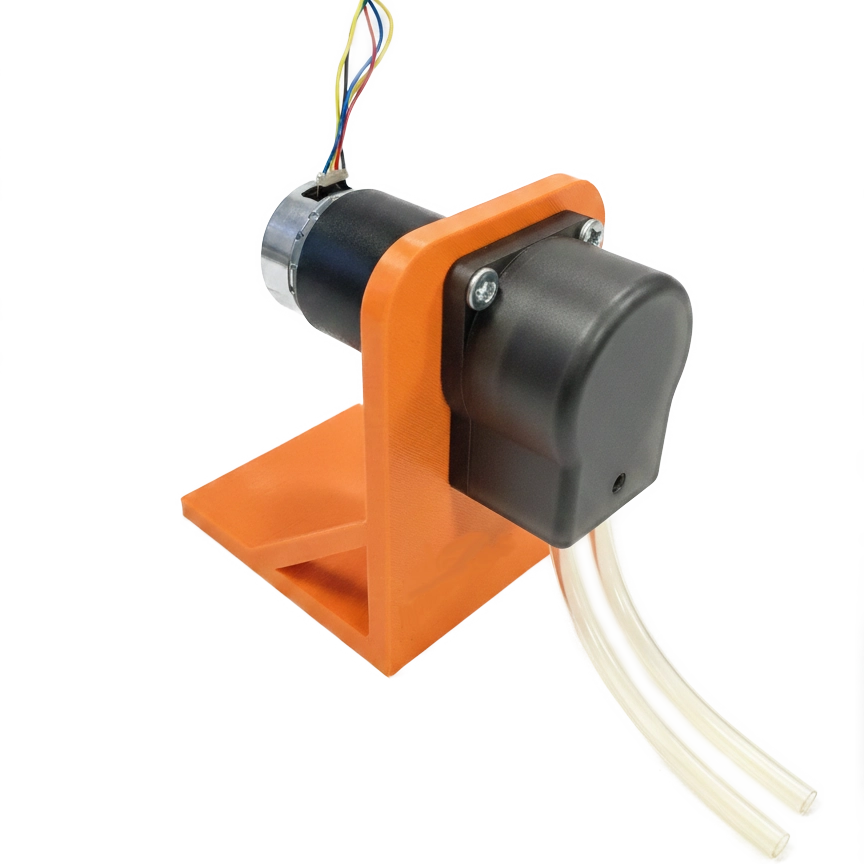
PM-Schrittmotore mit Getriebe: zuverlässig, anpassbar, schnelle Verfügbarkeit – Made in Europe
Baugrößen – Ø 16 mm bis Ø 39 mm – von MicroMotors und Stegia für Anwendungen mit hohen Anforderungen an Lebensdauer und konstante Qualität. kompakte Bauformen · hohe Lebensdauer · qualitativ hochwertige Getriebe · geräuscharmer Lauf
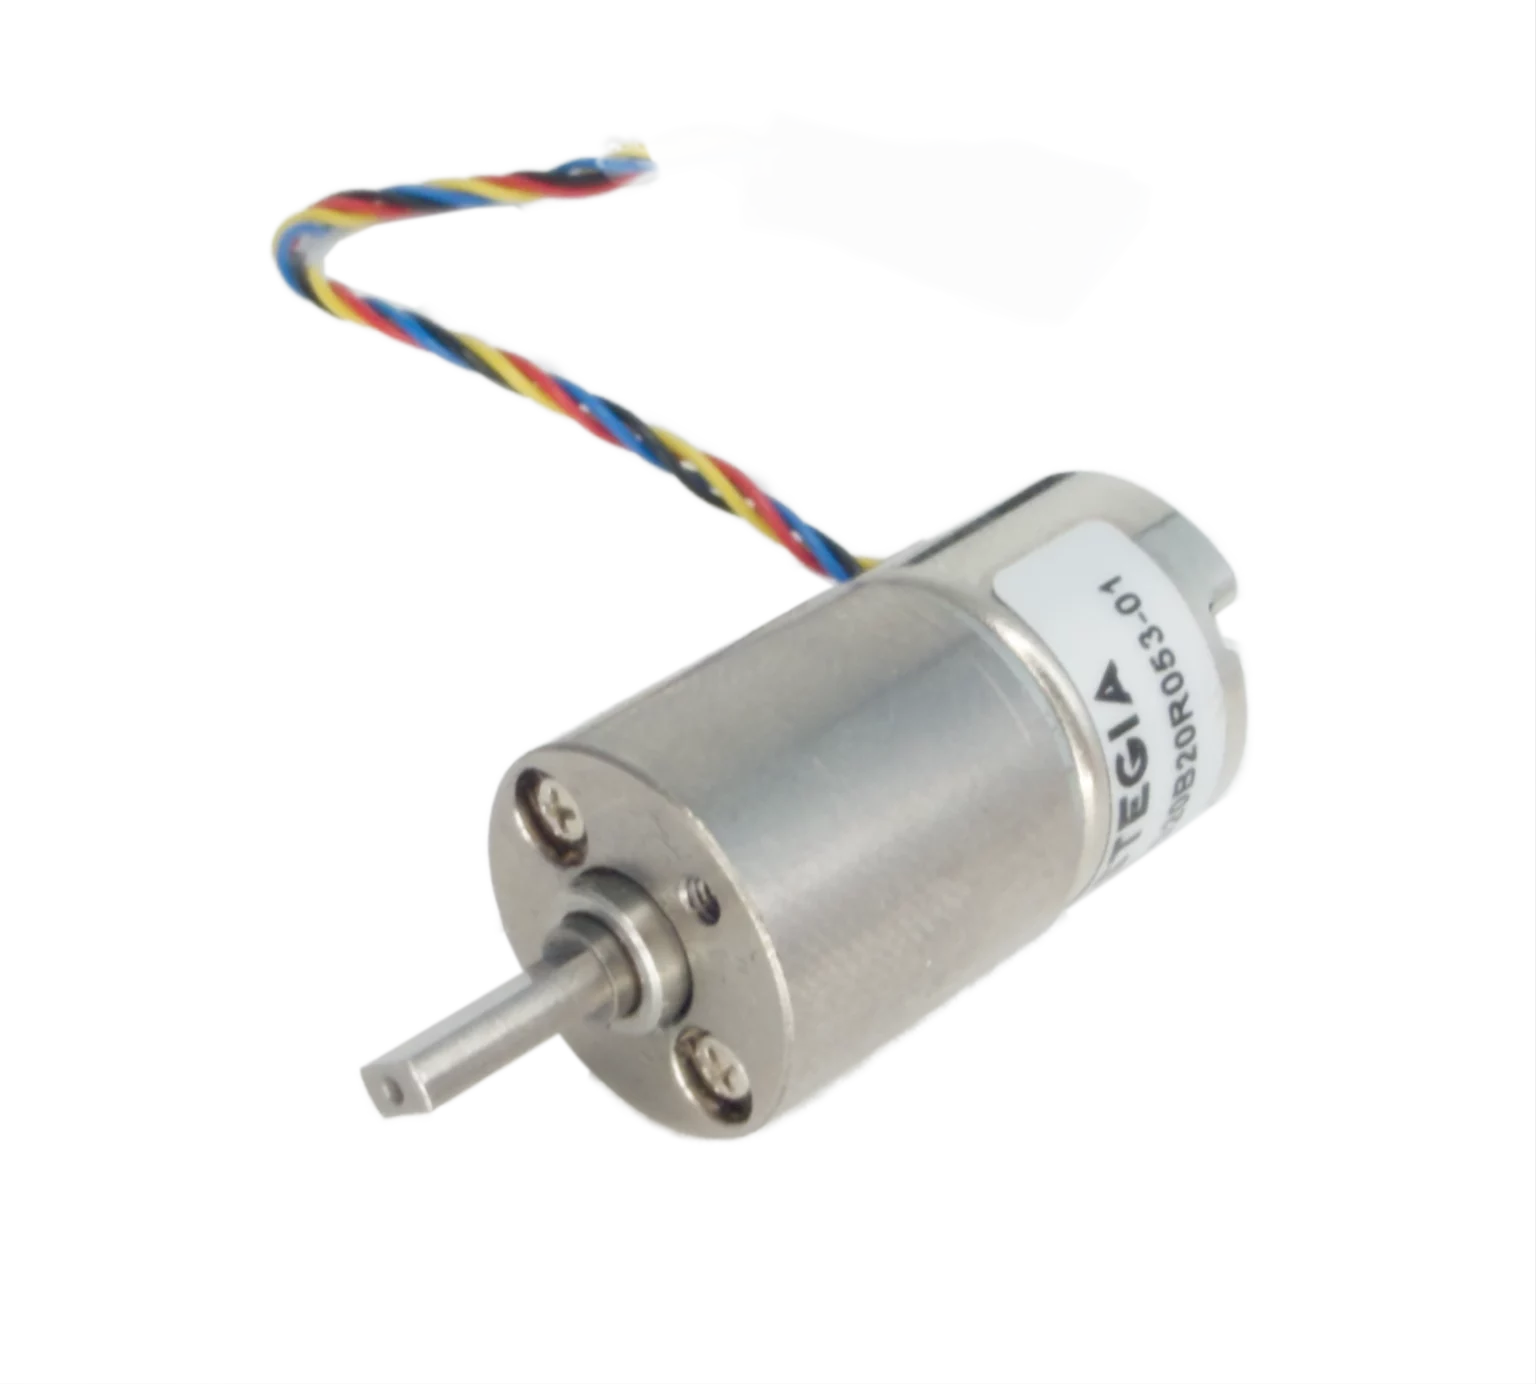
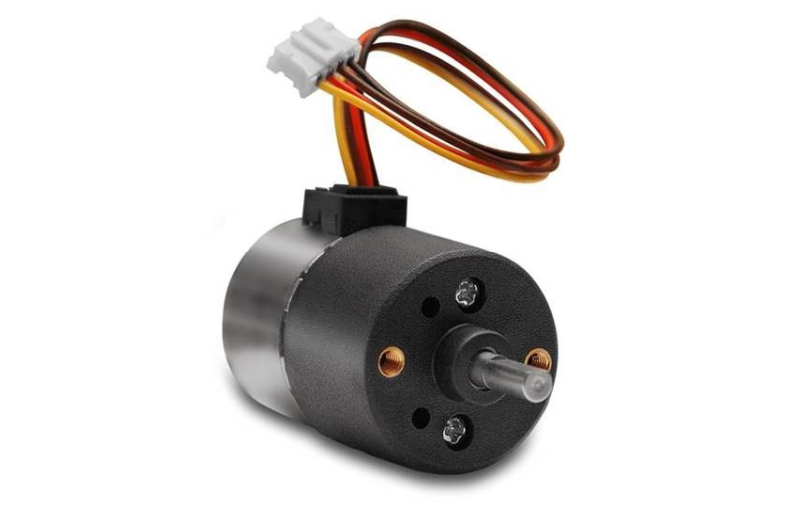
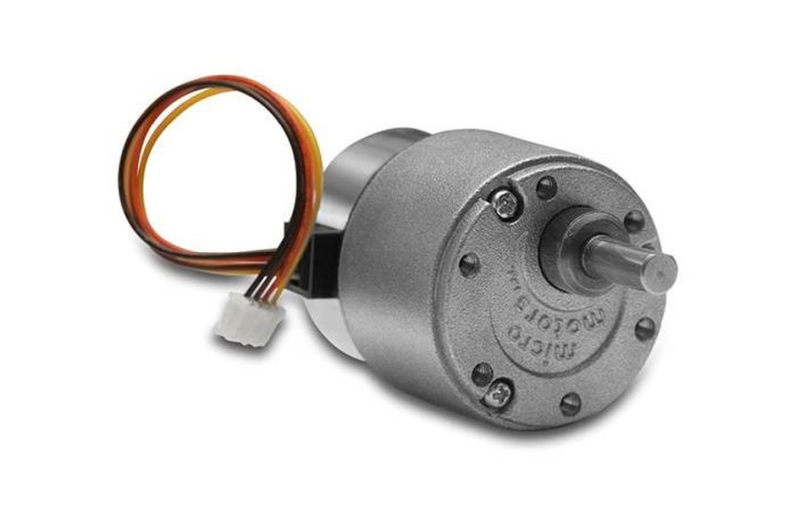
Positionieren ohne Sensor: Definierter Schrittwinkel, exakte Ansteuerung
im offenen Regelkreis – ohne Encoder und ohne Rückführung.
Haltemoment im Stillstand: Die Position bleibt auch ohne Bestromung
erhalten – spart Energie und vereinfacht die Steuerung.
Hohes Drehmoment aus kleinem Bauraum: Das Getriebe wandelt die
Untersetzung in Drehmoment – bei gleichem Motordurchmesser ein Vielfaches der direkten Abtriebsleistung.
Feine Auflösung: Über die Getriebeuntersetzung vervielfacht sich die Anzahl der Schritte pro Abtriebsumdrehung – für präzises Positionieren und Dosieren.
Bürstenlos und verschleißarm: keine Kommutatorabnutzung – lange Lebensdauer auch bei häufigen Start-Stopp-Zyklen.
Wirtschaftlich: Robuster Aufbau, einfache Ansteuerung, günstiger als
servogeregelte Antriebe gleicher Positioniergenauigkeit.
Baugrößen: Ø 16 mm – Ø 39,5 mm
Baulänge: 10,2 mm – 31 mm
Leerlaufdrehzahl: ca. 1.100 – 24.800 U/min
Dauermoment bis 1 N·m
Spannung Treiber: 12 – 24V
Leerlaufstrom: ca. 200 mA – 500mA
Wicklung: Bipolar
Optional Wicklungsanpassung
Sonderwelle auf Anfrage
Motor mit Litze und Stecker
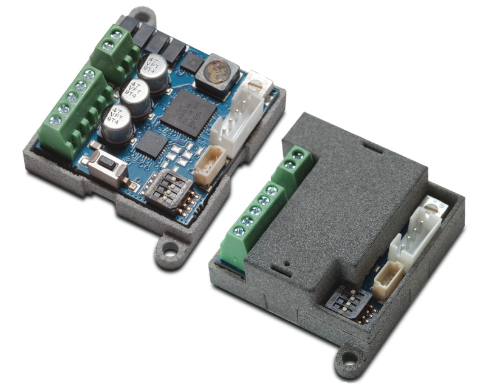
Passender Schrittmotor-Treiber
Technische Daten Ø 16 mm
| Typ | Ø mm | Übersetzung i 1: | Länge mm | Haltemoment mNm | Schrittwinkel °/Schritt | max. Strom mA | Wicklung |
|---|---|---|---|---|---|---|---|
| 15SG20B10R034-00 | 16 | 34 | 28.5 | 170 | 0.529 | 400 | bipolar |
| 15SG20B10R053-00 | 16 | 53 | 28.5 | 260 | 0.340 | 400 | bipolar |
| 15SG20B10R097-00 | 16 | 97 | 30.0 | 400 | 0.186 | 400 | bipolar |
| 15SG20B10R150-00 | 16 | 150 | 30.0 | 400 | 0.120 | 400 | bipolar |
| 15SG20B10R420-00 | 16 | 420 | 31.6 | 400 | 0.043 | 400 | bipolar |
| 15SG20B20R034-00 | 16 | 34 | 28.5 | 260 | 0.529 | 400 | bipolar |
| 15SG20B20R053-00 | 16 | 53 | 28.5 | 400 | 0.340 | 400 | bipolar |
| 15SG20B20R097-00 | 16 | 97 | 30.0 | 400 | 0.186 | 400 | bipolar |
| 15SG20B20R150-00 | 16 | 150 | 30.0 | 400 | 0.120 | 400 | bipolar |
| 15SG20B20R420-00 | 16 | 420 | 31.6 | 400 | 0.043 | 400 | bipolar |
| 15SG40B10R034-00 | 16 | 34 | 28.5 | 150 | 0.265 | 400 | bipolar |
| 15SG40B10R053-00 | 16 | 53 | 28.5 | 240 | 0.170 | 400 | bipolar |
| 15SG40B10R097-00 | 16 | 97 | 30.0 | 400 | 0.093 | 400 | bipolar |
| 15SG40B10R150-00 | 16 | 150 | 30.0 | 400 | 0.060 | 400 | bipolar |
| 15SG40B10R420-00 | 16 | 420 | 31.6 | 400 | 0.021 | 400 | bipolar |
| 15SG40B20R034-00 | 16 | 34 | 28.5 | 200 | 0.265 | 400 | bipolar |
| 15SG40B20R053-00 | 16 | 53 | 28.5 | 310 | 0.170 | 400 | bipolar |
| 15SG40B20R097-00 | 16 | 97 | 30.0 | 400 | 0.093 | 400 | bipolar |
| 15SG40B20R150-00 | 16 | 150 | 30.0 | 400 | 0.060 | 400 | bipolar |
| 15SG40B20R420-00 | 16 | 420 | 31.6 | 400 | 0.021 | 400 | bipolar |
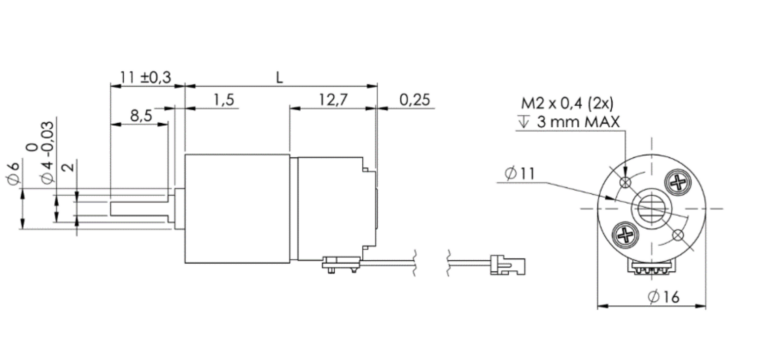
Abmessungen Ø 16mm
Technische Daten Ø 27 mm
| Gemeinsame Daten | |
|---|---|
| Schrittwinkel | 7,5° (Vollschritt) |
| Phasen | 2, bipolar |
| Nennspannung | 12 V |
| Max. Axial-/Radialkraft | 5 N / 10 N |
| Isolationswiderstand | 100 MΩ bei 500 V DC |
| Isolationsklasse | E |
| Max. Temperatur (Gehäuse) | 60 °C |
| Empfohlene Temperatur | 35 – 45 °C |
| Motortyp | L149 | L155 |
|---|---|---|
| Treiberspannung | 9,2 – 36 V | 3,6 – 36 V |
| Wicklung R / L | 23 Ω / 9 mH | 9 Ω / 10 mH |
| Strom (Dauer) | 150 mA | 250 mA |
| Strom (kurzzeitig) | 400 mA | 500 mA |
| Max. Drehmoment | 20 Ncm | 25 Ncm |
| Betriebstemperatur | −20 / +65 °C | −25 / +65 °C |
| Typ | Ø mm | Übersetzung i 1: | Länge mm | Haltemoment mNm | Schrittwinkel °/Schritt | max. Strom mA | Wicklung |
|---|---|---|---|---|---|---|---|
| SM149-25T-10 | 27 | 10 | 26 | 220 | 0.75 | 400 | bipolar |
| SM149-25T-21 | 27 | 20.8 | 26 | 400 | 0.36 | 400 | bipolar |
| SM149-25T-43 | 27 | 43.3 | 31 | 400 | 0.173 | 400 | bipolar |
| SM149-25T-90 | 27 | 90.3 | 31 | 400 | 0.083 | 400 | bipolar |
| SM149-25T-188 | 27 | 188 | 36 | 400 | 0.04 | 400 | bipolar |
| SM149-25T-392 | 27 | 391.8 | 36 | 400 | 0.019 | 400 | bipolar |
| SM155-25L-10 | 27 | 10 | 43.3 | 400 | 0.75 | 500 | bipolar |
| SM155-25L-21 | 27 | 20.8 | 39.5 | 400 | 0.36 | 500 | bipolar |
| SM155-25L-43 | 27 | 43.3 | 44.5 | 400 | 0.173 | 500 | bipolar |
| SM155-25L-90 | 27 | 90.3 | 44.5 | 400 | 0.083 | 500 | bipolar |
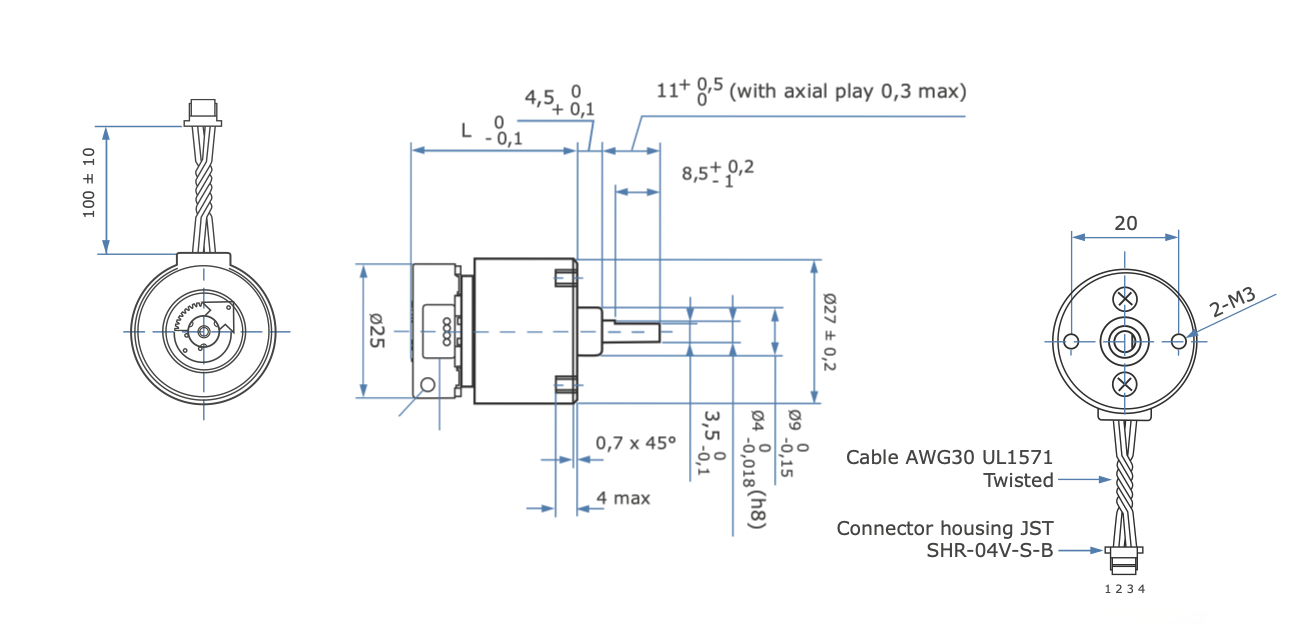
Abmessungen Ø 27 mm SM149
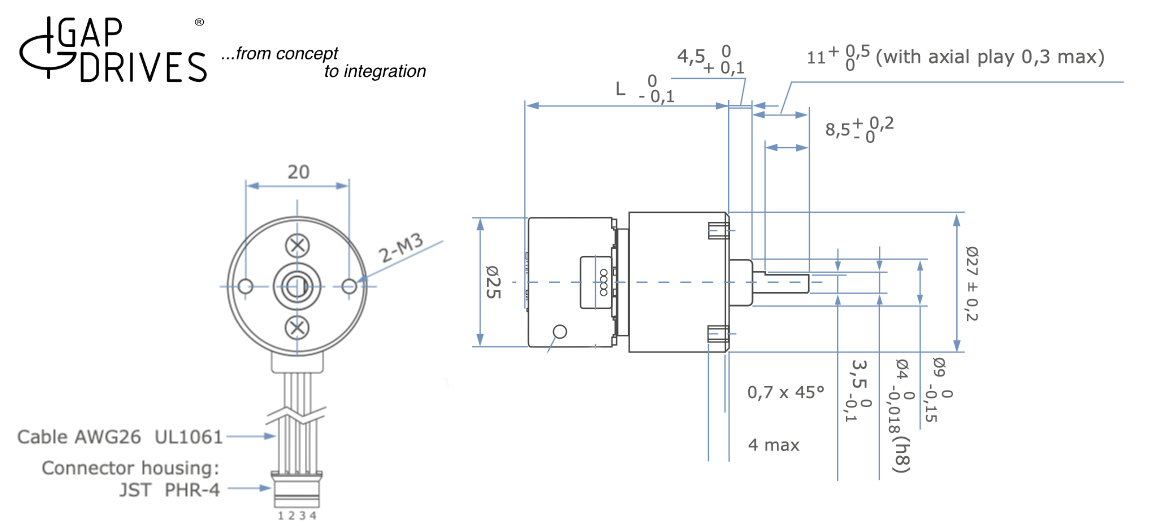
Abmessungen Ø 27 mm SM155
Technische Daten Ø 34 mm
| Schrittwinkel | 7,5° (Vollschritt) |
| Phasen | 2, bipolar |
| Nennspannung | 12 V |
| Treiberspannungsbereich | 3,75 – 36 V |
| Wicklungswiderstand / Induktivität | 7,5 Ω / 10 mH |
| Max. Strom (Dauerbetrieb) | 250 mA |
| Max. Strom (kurzzeitig) | 500 mA |
| Max. zulässiges Drehmoment | 50 Ncm |
| Max. Axial-/Radialkraft an der Welle | 5 N / 20 N |
| Isolationswiderstand | 100 MΩ bei 500 V DC |
| Isolationsklasse | E |
| Max. Temperatur (Motorgehäuse) | 60 °C |
| Empfohlene Temperatur (Motorgehäuse) | 35 – 45 °C |
| Betriebstemperatur | −20 °C bis +65 °C |
| Typ | Ø mm | Übersetzung i 1: | Länge mm | Haltemoment mNm | Max. Drehzahl rpm | Max. Strom mA | Wicklung |
|---|---|---|---|---|---|---|---|
| SM138-35S-12 | 34 | 12.25 | 35 | 600 | 122 | 500 | bipolar |
| SM138-35S-21 | 34 | 21.14 | 35 | 800 | 71 | 500 | bipolar |
| SM138-35S-36 | 34 | 35.73 | 35 | 800 | 42 | 500 | bipolar |
| SM138-35S-72 | 34 | 71.54 | 35 | 800 | 21 | 500 | bipolar |
| SM138-35S-149 | 34 | 149.05 | 35 | 800 | 10 | 500 | bipolar |
| SM138-35S-208 | 34 | 208.66 | 35 | 800 | 7 | 500 | bipolar |
| SM138-35S-608 | 34 | 608.61 | 35 | 800 | 2.5 | 500 | bipolar |
| SM138-35S-1470 | 34 | 1470.82 | 35 | 800 | 1 | 500 | bipolar |
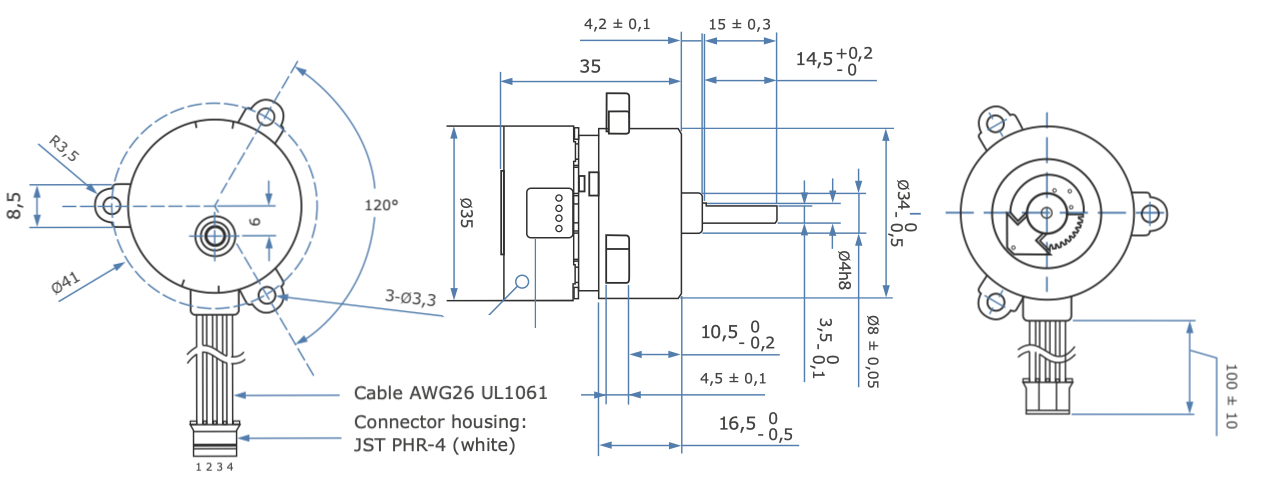
Abmessungen Ø 34 mm
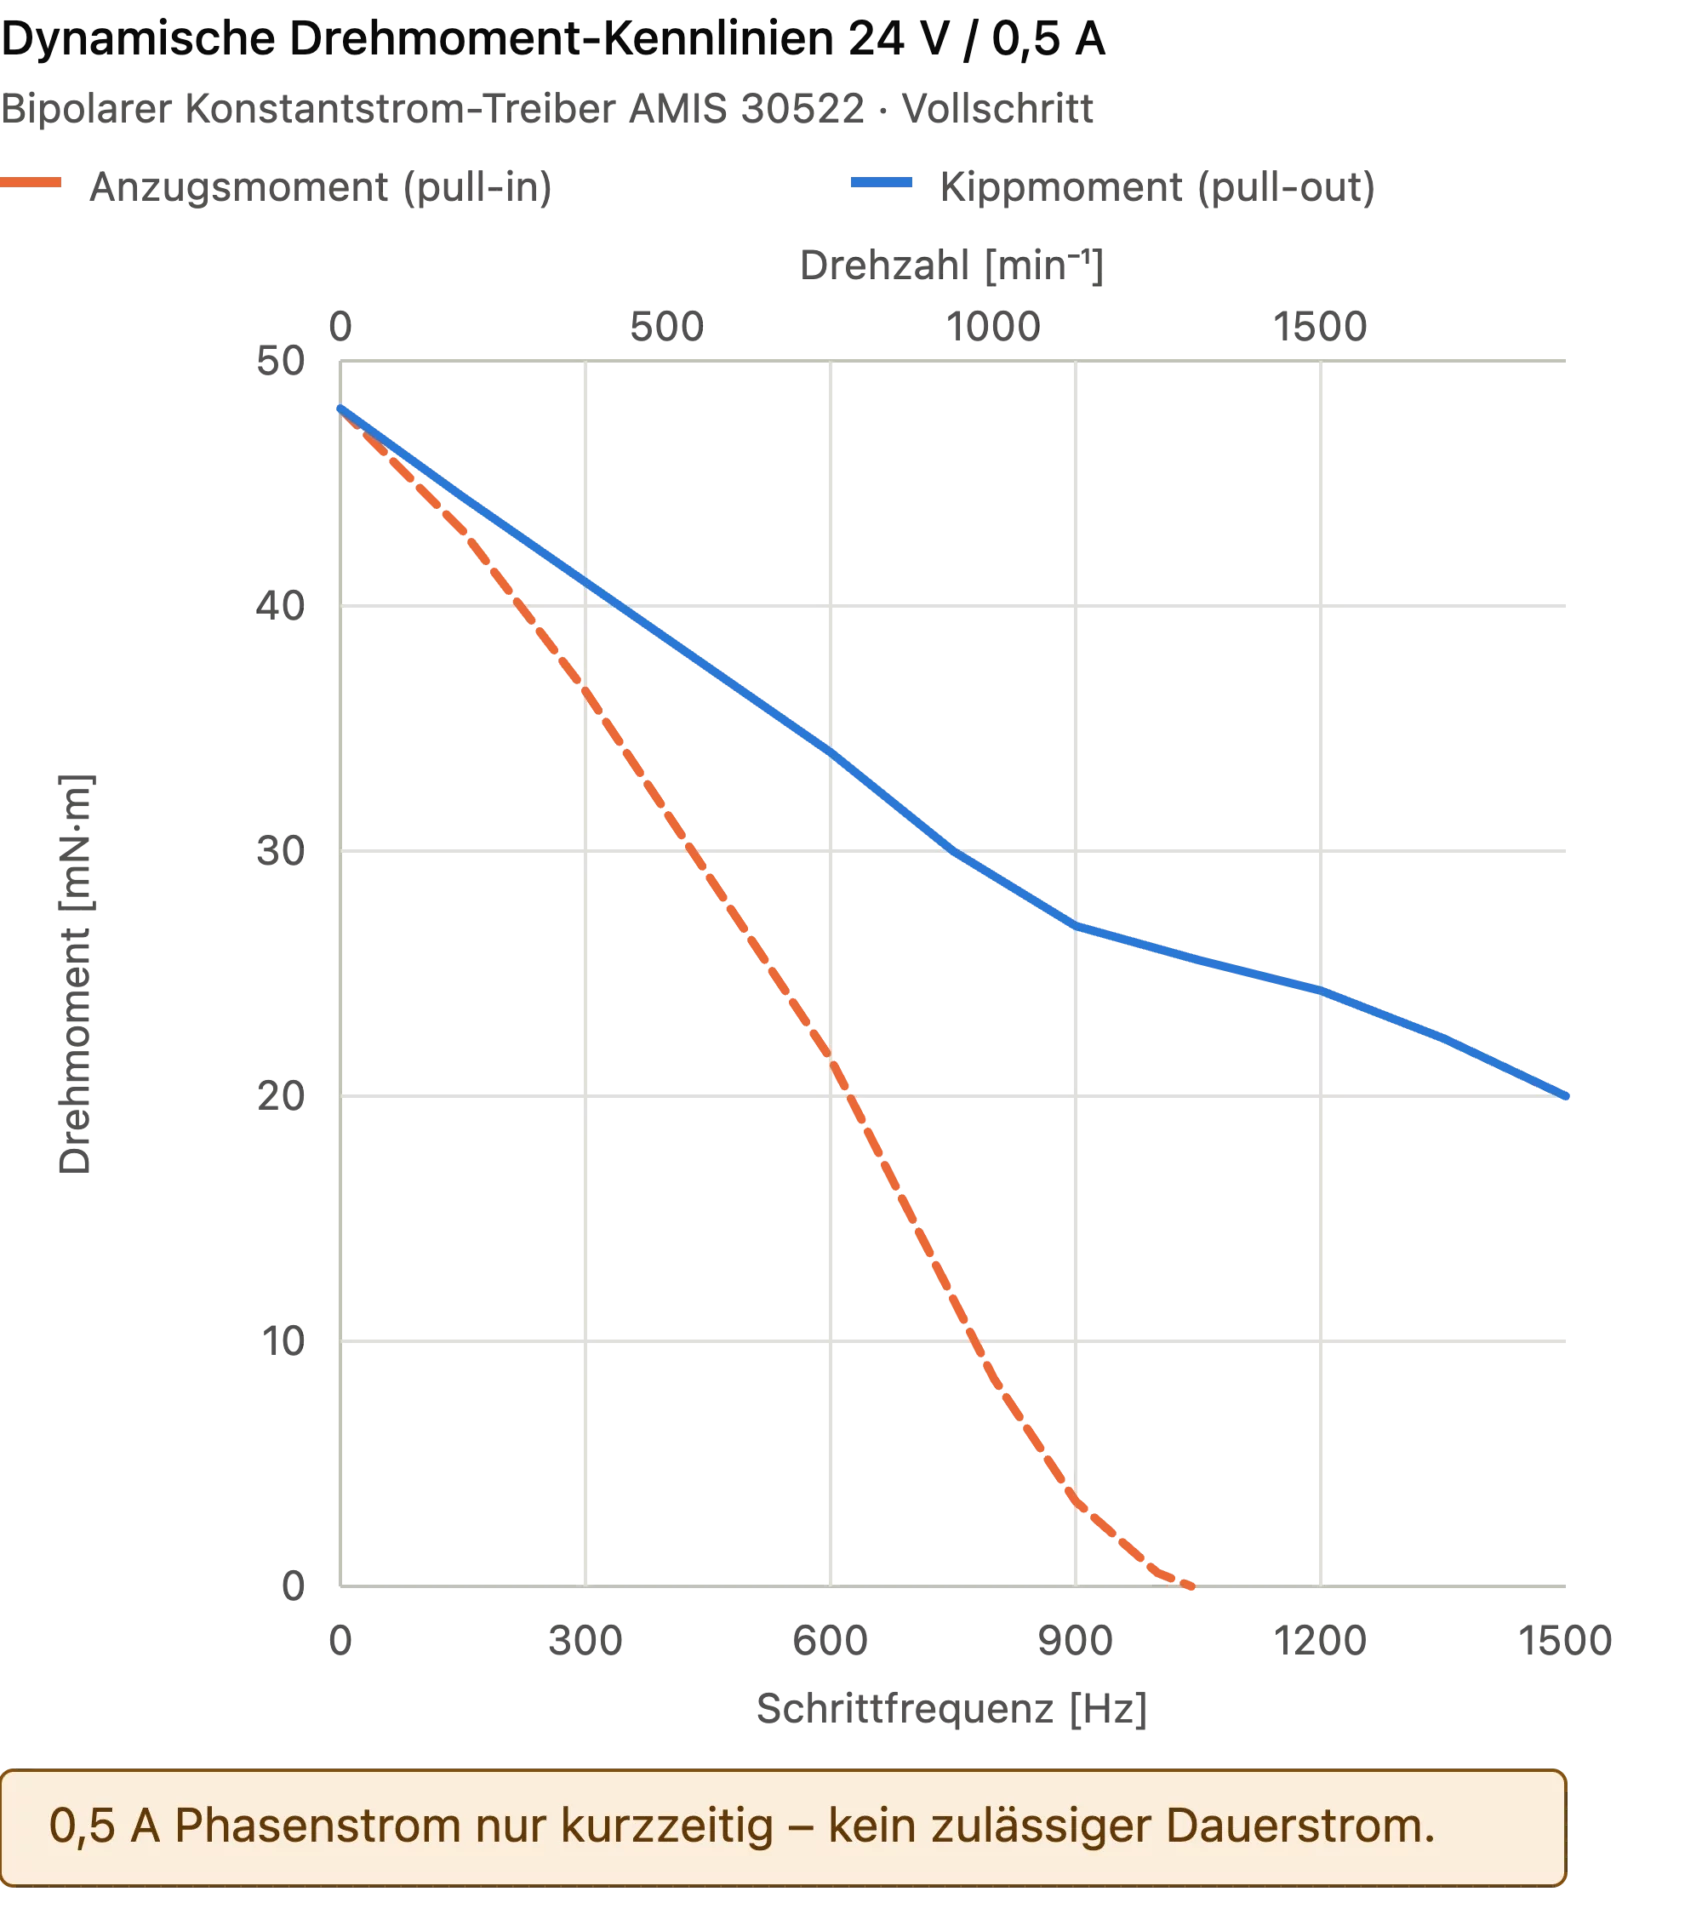
Drehmomentkurve Motor: Ø 34 mm
Technische Daten Ø 39.6 mm
| Schrittwinkel | 7,5° (Vollschritt) |
| Phasen | 2, bipolar |
| Nennspannung | 12 V |
| Treiberspannungsbereich | 3,75 – 36 V |
| Wicklungswiderstand / Induktivität | 7,5 Ω / 10 mH |
| Max. Strom (Dauerbetrieb) | 250 mA |
| Max. Strom (kurzzeitig) | 500 mA |
| Max. zulässiges Drehmoment | 100 Ncm |
| Max. Axial-/Radialkraft an der Welle | 10 N / 50 N |
| Isolationswiderstand | 100 MΩ bei 500 V DC |
| Isolationsklasse | E |
| Max. Temperatur (Motorgehäuse) | 60 °C |
| Empfohlene Temperatur (Motorgehäuse) | 35 – 45 °C |
| Betriebstemperatur | −20 °C bis +65 °C |
| Typ | Ø mm | Übersetzung i 1: | Länge mm | Haltemoment mNm | Max. Drehzahl rpm | Max. Strom mA | Wicklung |
|---|---|---|---|---|---|---|---|
| SM158-35S-15 | 39.6 | 14.14 | 43.3 | 700 | 105 | 500 | bipolar |
| SM158-35S-30 | 39.6 | 29.75 | 43.3 | 1500 | 50 | 500 | bipolar |
| SM158-35S-75 | 39.6 | 76.84 | 45.8 | 1500 | 20 | 500 | bipolar |
| SM158-35S-100 | 39.6 | 94.37 | 45.8 | 1500 | 16 | 500 | bipolar |
| SM158-35S-200 | 39.6 | 198.5 | 48.3 | 1500 | 7 | 500 | bipolar |
| SM158-35S-250 | 39.6 | 243.8 | 48.3 | 1500 | 6 | 500 | bipolar |
| SM158-35S-510 | 39.6 | 512.85 | 51.3 | 1500 | 3 | 500 | bipolar |
| SM158-35S-630 | 39.6 | 629.82 | 51.3 | 1500 | 2 | 500 | bipolar |
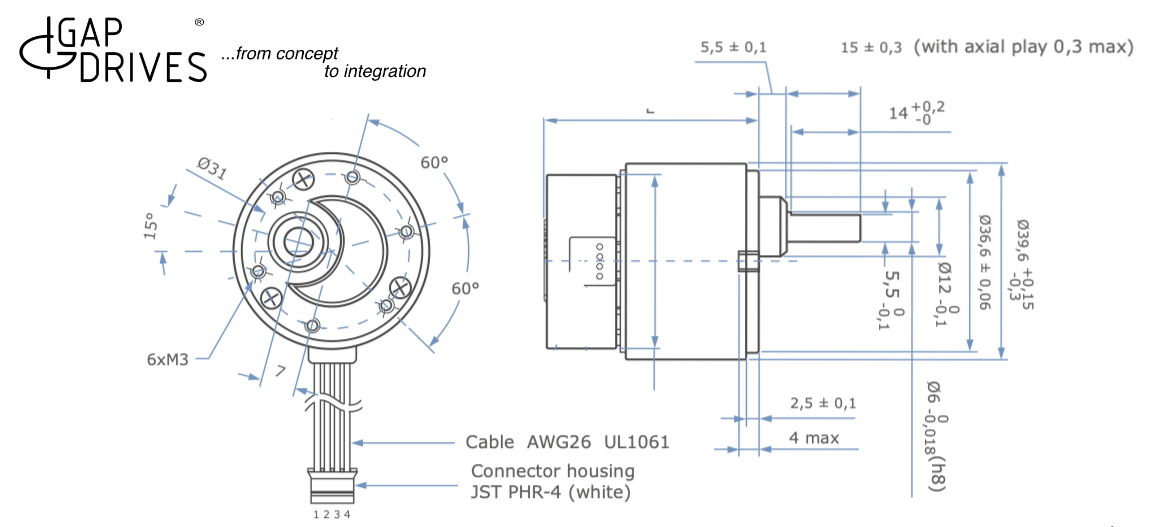
Abmessungen Ø 39.6 mm
Drehmomentkurve Ø 39.6mm
Was ist ein Coreless-Motor?
Ein Coreless-Motor ist ein Gleichstrommotor, dessen Rotor keinen Eisenkern besitzt – die Spule ist selbsttragend gewickelt. Das macht den Rotor leichter und reaktionsschneller, besonders bei hohen Drehzahlen. Zudem entfällt das typische Rastmoment, wodurch der Motor deutlich ruhiger und gleichmäßiger läuft.
Welche Vorteile bietet die kernlose / eisenlose Bauweise des Glockenanker?
Kompakt und leicht: Ohne Eisenkern reduziert sich das Gewicht des Rotors erheblich.
Hervorragende Steuerbarkeit: Der leichte Rotor hat eine geringe Trägheit, wodurch die mechanische Zeitkonstante sinkt – der Motor startet und stoppt schnell und reagiert präzise auf Steuerbefehle.
Rastmomentfrei, laufruhig: Bei herkömmlichen Motoren zieht der Eisenkern den Permanentmagneten an, was Drehmomentschwankungen (Rastmoment) verursacht. Ohne Eisenkern entfallen diese nahezu vollständig – die Rotation bleibt gleichmäßig.
Hohe Effizienz, Energieeinsparung: Da kein Eisenkern vorhanden ist, entstehen keine Eisenverluste. Der Motor arbeitet effizienter und kommt mit geringerer Stromaufnahme aus – ideal für batteriebetriebene Anwendungen mit langer Laufzeit.
Warum Coreless-Motoren von C.I. Takiron?
Wickeltechnik: Neben starken Magneten ist die Form der Spulenwicklung entscheidend für die Motoreigenschaften. C.I. Takiron verfügt über mehrere eigene Wickeltechnologien und wandelt elektrische in mechanische Energie besonders platzsparend und effizient um.
Edelmetall- und Kohlebürsten: Edelmetallbürsten kommen wegen ihrer hohen Leitfähigkeit vor allem bei niedrigen Spannungen zum Einsatz. Kohlebürsten eignen sich für Anwendungen mit höheren Strömen, etwa bei häufigem Ein- und Ausschalten. Bei besonders hohen Lastströmen ist zusätzlich der Einsatz von Kondensatoren möglich – hierzu berät Sie C.I. Takiron individuell.
Start bei niedriger Spannung: Die Motoren starten bereits bei sehr geringen Spannungen und eignen sich damit auch für kontaktlos versorgte Kleingeräte, z. B. per NFC. Modelle mit Start ab 1,0 V sind verfügbar; kundenspezifische Low-Voltage-Auslegungen sind möglich.